CAN协议车载通信中间件smart-dbc集成手册
关于本项目
smart-dbc 是一个CAN协议车载通信中间件(Kotlin/JVM 库),提供完整的 DBC 文件转换、解析、生成、编辑 能力,并在此基础上封装了一套 CAN 通信框架;支持通过注解将数据模型字段与 DBC 信号自动绑定,**实现 CAN 报文的快速编解码 **(从总线值到物理值, 以及从物理值到总线值)。适用于汽车电子、车载网络等需要处理 CAN 总线协议的业务场景。使用Kotlin编写,同时兼容 java和kotlin。
行业痛点
在汽车电子行业,DBC(CAN Database)是一种文件格式,用于描述 CAN 总线上的消息和信号的布局规则。简单说,DBC 就是 CAN 通信的"字典"——没有它,你拿到一串 0x1A2B3C4D... 的十六进制报文,根本不知道它们代表发动机转速还是车门状态。
行业中处理 DBC 的痛点很明显:
CANoe/CANalyzer可以图形化查看,但无法集成到嵌入式终端(如车载大屏、TBOX)- 部分开源库只支持读取,不能编辑并写回 DBC 文件,并且有的并不支持从
excel表转换。Java这边开源库很少,并且封装程度很低,用起来不顺手。很多只支持上位机和脚本,并不支持车载大屏APP。 - 做
CAN报文编解码时,每个信号都要手写移位运算,几十个信号反复写、容易出错 - 不同工具链之间
DBC文件的中文编码不一致(CANoe用GBK,TSMaster用UTF-8),互相打开就乱码
其他开源方案(可选阅读)
DBC 开源库总览(按语言)
| 库名 | 语言类型 | DBC 编辑 | 格式转换 | CAN 编解码 |
|---|---|---|---|---|
| cantools | Python(脚本/上位机) | ✅ 可改信号/消息并写回 dbc | ⚠️ 主要吃 DBC/KCD/SYM/ARXML,出 DBC | 🥇 最完整(Motorola/Intel、mux、container、truncated、生成 C 源码) |
| canmatrix | Python(脚本/上位机) | ✅ 强编辑 + 批量改 | 🥇 最强(DBC/KCD/ARXML/SYM/XLS/LDF/ODX 全互转) | ⚠️ 基础编解码有,拼 payload 得自己补 |
| [opendbc](GitHub - commaai/opendbc: a Python API for your car · GitHub) | Python + C++ 头 | ❌ 不侧重编辑(随车 DBC 为主) | ❌ | ✅ Python 侧= cantools;C++ 头嵌 MCU |
| dbcc | C(代码生成器) | ❌ 编辑靠改源 DBC | ❌ | ✅ DBC→C 编译,零运行时,嵌入式 |
| candied | TS/JS(前端/Node) | ✅ 可创建/修改/写回 DBC | ❌ | ✅ 基础编解码齐(字节序/signed/enum),浮点/container 弱 |
| dbc-can | TS/JS(前端/Node) | ✅ 链式 API 建 DBC | ❌ | ✅ 加载+编解码 |
| dbc-rs | Rust(no_std 可用) | ❌ 偏解析+编解码 | ❌ | ✅ 嵌入式 Rust 编解码齐,forbid unsafe |
| CAN-do-parser | Java(服务端/工具) | ❌ | ❌ | ✅ byte[] → 物理量 |
首先,不是重复造轮子。
由上述表格可见,python类的库,功能都挺强大的,可编辑DBC,可格式转换,可CAN编解码;但是这一类主要用于脚本和上位机,对于车载环境无能无力。
但是,业界确实也有Java语言的框架,那就是 CAN-do-parser,但是本框架目前已经貌似停止维护了,并且抽象程度和封装程度都很低,用起来不顺手。
所有就有了本项目,一个使用kotlin编写的全新项目,兼容kotlin和java,拥有完整的 DBC 文件转换、解析、生成、编辑 能力,支持 CAN 报文的快速编解码,可快速集成在车载大屏APP上(已完成实际验证)。
应用场景
本框架功能极其强大,应用场景包括但不限于以下:
- 车载大屏APP:将其部署到车载大屏HMI应用上,快速实现车载CAN通信;
- DBC编辑:你可以基于此框架编写UI界面,实现一个类似于
CANdb++的DBC编辑器 - Excel转换:支持将
Excel格式的CAN协议快速转换为DBC文件; - 上位机/CAN监控:将本框架集成到你的上位机中,实现类似于
CANoe Trace窗口的CAN报文监听页面。 - 脚本:你可以基于本项目编写CAN总线仿真脚本,仿真总线信号。
环境依赖
| 依赖项 | 版本要求 |
|---|---|
JDK | 8+ |
Kotlin | 2.1.0+ |
Gradle | 8.10+(构建用) |
核心传递依赖(由 Gradle 自动拉取):
io.github.shilic:smart-grid:1.0.3— Excel 表格数据读取io.github.shilic:smart-network-byte:1.0.0— 网络字节数据转换org.apache.poi:poi:5.5.1/poi-ooxml:5.5.1— Excel 文件处理com.github.albfernandez:juniversalchardet:2.4.0— 文件编码自动检测org.jetbrains.kotlin:kotlin-reflect:1.9.0— 反射支持(注解绑定)com.google.code.gson:gson:2.10.1— JSON 序列化
安装与部署
添加依赖
smart-dbc 已经发布在maven central中,直接在 build.gradle.kts 中依赖即可:
// `build.gradle.kts`
dependencies {
    // 本框架 smart-dbc
    implementation("io.github.shilic:smart-dbc:1.0.11")
    // smart-grid 用于从表格识别数据进来。
    implementation("io.github.shilic:smart-grid:1.0.3")
    // smart-network-byte 用于规范网络字节数据。
    implementation("io.github.shilic:smart-network-byte:1.0.0")
}
克隆源码
如果你需要深度定制,可以克隆源码,自行修改。
git clone https://github.com/shilic/smart-dbc.git
cd smart-dbc
./gradlew build
目录结构
本项目有清晰的文件目录划分, 按功能,将框架分为 dbc和can两大块。测试数据全部在测试项目中,你可以克隆本项目,跑一遍测试项目中的测试用例,以快速了解本项目。
smart-dbc/
├── README.md                           // 项目说明
├── build.gradle.kts                    // Gradle 构建配置(依赖、发布)
├── settings.gradle.kts                 // Gradle 项目设置
├── gradle.properties                   // Kotlin 编码风格配置
├── gradlew / gradlew.bat               // Gradle Wrapper
├── gradle/wrapper/                     // Gradle Wrapper 文件(8.10)
│
├── src/main/kotlin/io/github/shilic/smartDbc/
│   ├── can/                            // CAN 运行时框架
│   │   ├── accessors/                  // 信号值与 Kotlin 属性的桥接器
│   │   ├── binds/                      // @CanBinding / @DbcBinding 注解定义
│   │   ├── contract/                   // 框架接口(IMcu、CanListener、CanCopyable)
│   │   ├── core/                       // CanIo 框架入口(单例)
│   │   └── models/canFrame/            // CAN 帧模型(数据帧/远程帧/FD帧)
│   │
│   ├── common/                         // 通用工具
│   │   ├── customComponents/           // 自定义组件(IntEnum 等)
│   │   ├── tool/                       // CAN 工具 / 通用工具函数
│   │   └── typeExtension/              // Kotlin 标准类型扩展函数
│   │
│   ├── dbc/                            // DBC 数据模型与 IO
│   │   ├── attributes/                 // DBC 自定义属性(BA_DEF_ / BA_)
│   │   ├── dataModel/                  // 核心数据模型
│   │   │   ├── contract/              // 只读接口(DataBaseCan / CanMessage / CanSignal)
│   │   │   ├── dataEnums/             // 枚举(字节序、数据类型、帧类型等)
│   │   │   └── models/                // 可变实现类
│   │   └── io/
│   │       ├── reader/                // DBC 文件读取器 / Excel 表格读取器
│   │       └── writer/                // DBC 文件写入器 / 序列化排序器
│   │
│   └── valueConverter/                 // 信号值转换(物理值 ↔ 十六进制)
│
├── src/test/kotlin/
│   ├── canDemo/                        // CAN 框架使用示例(含模拟 MCU)
│   ├── dbcDemo/                        // DBC 文件读写示例
│   ├── demoData/                       // 测试用数据模型
│   └── toolTest/                       // 工具函数测试
│
└── src/test/resources/DBC/             // 测试用 .dbc 文件示例
架构分层
┌──────────────────────────────────────────┐
│          CAN 运行时框架 (can/)            │  ← 注解绑定、报文收发调度
├──────────────────────────────────────────┤
│         值转换层 (valueConverter/)        │  ← 物理值 ↔ 十六进制、Intel/Motorola 位序
├──────────────────────────────────────────┤
│         DBC IO 层 (dbc/io/)              │  ← 文件解析、序列化、Excel 读取
├──────────────────────────────────────────┤
│         DBC 数据模型 (dbc/dataModel/)     │  ← DataBaseCan / CanMessage / CanSignal
└──────────────────────────────────────────┘
快速上手
smart-dbc 提供两种基础使用模式(直接模式 / 注解绑定)以及 DBC 文件编辑,将Excel表转换为DBC的能力。下方还有一个完整的 Android Compose UI 实战案例。
模式一:直接操作 DBC 对象
适用于快速上手、无需预先定义数据模型的场景。
// 更详细的用法请参考 src/test/kotlin/canDemo/CanTest.kt 文件

// 1. 读取 DBC 文件;DBC对象中使用树形结构保存了DBC文件中的所有信息。
val dbc: DataBaseCan = File("example.dbc")::inputStream.toDbc()

// 2. 解码 CAN 报文只需一行; 自动将CAN报文解析为物理值,并保存到DBC对应的信号中。
dbc.decodeCanFrame(canFrame)

// 3. 按消息 ID 查看解析结果,内置索引器快速查找报文
dbc[0x18ABAB01]?.also { println(it.valueInfo) }

// 4. 按 (消息ID, 信号名) 精确定位某个信号,使用内置二维索引器简化查找语法
dbc[0x18ABAB01, "msg1_sig1"]?.also {
    println("物理值 = ${it.currentPhyValue}")
    println("文本值 = ${it.currentTextValue}")
}

// 5. 修改信号值并编码发送。内部同时保存了物理值、总线值、文本值3种不同类型的值,给一个赋值可附带同时给其他两个一起赋值。
dbc[0x18ABAB01, "msg1_sig1"]?.currentPhyValue = 10.0
// 快速编码报文。一行代码即可将指定ID的报文转换为CAN帧。
val frame = dbc.encodeCanFrame(0x18ABAB01)
// 调用第三方API模拟发送
mcu.nativeSend(frame)
模式二:注解绑定(推荐)
适用于已有数据模型的工程,通过注解将字段与 DBC 信号自动关联。适用于更进阶的玩法,例如可以和Viewmodel联动。
第 1 步:定义数据模型
// 定义一个数据类,用于映射DBC中的报文;在类上使用 CanMessageBinding 注解绑定这个数据类属于哪一个DBC中的哪一个报文。
@CanMessageBinding(dbcTag1, msg1_Id)
data class Message1(
    // 使用 CanSignalBinding 注解,绑定这个字段(属性),映射到DBC文件中的一个信号。
    @CanSignalBinding("msg1_sig1")
    var msg1sig1: Int = 0,

    @CanSignalBinding("msg1_sig2")
    var msg1sig2: Double = 0.0,

    // ...更多信号绑定,建议一个数据模型严格绑定DBC中一个ID的报文,实现精准映射。
) : CanCopyable<Message1> {
    // 可选,实现一个克隆接口,kotlin数据类自带克隆,这里只是演示。可以与 Viewmodel 等其他组件联动
    override fun copyNew() = this.copy()
}
第 2 步:初始化框架
// 更详细的用法请参考 src/test/kotlin/canDemo/MainTest.kt
import io.github.shilic.smartDbc.can.core.CanIo

// 在框架组件CanIo的作用域上调用
CanIo.apply {
    // 注册 DBC
    val dbc =  File("example.dbc")::inputStream.toDbc().apply {
        // 设置DBC标签, 这里需要和数据模型上用 CanMessageBinding 绑定的DBC标签一致。
        dbcTag = "myDbcTag"
    }
    // 将 DBC 添加到 DBC 管理器中(绑定DBC, 使其拥有CAN解析的能力)
    dbcMap[dbc.dbcTag] = dbc

    // 绑定数据模型 (需要在绑定DBC之后)(自动反射绑定所有 @CanSignalBinding 字段)
    binding(Message1())
    // 有多个数据模型则反复绑定
    binding(Message2())

    // 注册 MCU 适配器 (使其拥有CAN收发的能力) (需要你自己根据具体的CAN收发组件去实现,通常会是你的嵌入式设备厂家提供这样一个组件给你,你自己适配进来)
    mcuAdapter = MyMcuAdapter
}
第3步:监听报文
// 更详细的用法请参考 src/test/kotlin/canDemo/MainTest.kt

// 注册 CAN 监听器
CanIo.register(MyListener)
object MyListener : CanListener {
    // 调用函数进行解码,将报文解码到DBC中。
    CanIo.decodeCanFrame(canFrame)
    val msg = CanIo.getModel<Message1>()?.also { println(it) }
    // 如果你使用了 viewmodel ,可以在这里使用刚才获取的数据类对 viewmodel 进行联动。
    // 或者:直接让 viewmodel 实现 CanListener 接口,并将 viewmodel 注册进来。
}
第 4 步:发送报文
// 直接修改绑定模型的字段值
val msg = CanIo.getModel<Message1>()
msg?.apply {
    msg1sig1 = 15
    msg1sig2 = 22.0
}

// 一条命令完成编码 + 发送 (使用绑定的默认数据类进行发送)
CanIo.transmit(0x18ABAB01)

// 或者指定新的数据类进行报文的发送, 这里就可以和 viewmodel 联动了
val newMsg = msg?.copy (msg1sig1 = 15,msg1sig2 = 16)
CanIo.transmit(0x18ABAB01, newMsg)
DBC 文件编辑
// 读取 DBC 文件, 自动处理 GBK 编码和 UTF-8 编码, 避免文件乱码
val dbc: DataBaseCanImp = File(ExampleDbcPath3)::inputStream.toDbc()

// 你可以在这里对DBC对象做一些编辑
// 例如添加信号,添加报文,添加自定义属性等等。你可以在此基础之上编写界面,来完成DBC文件的编辑。

// 将DBC对象再次序列化回 .dbc 文件中; 安全写入(自动避免覆盖已有文件)
DbcFileWriter(dbc).safeWrite(ExampleDbcPath3)
Excel转换为DBC
// 更详细的用法请参考 src/test/kotlin/dbcDemo/DbcDemo.kt

// 同时转换多个Sheet为DBC
val dbcMap : MutableMap<String, DataBaseCanImp> = DbcGridReader({ File(ExampleExcelPath1).inputStream()}).read()

// 又或者使用我封装好的整车协议对象, 用于描述整车协议
val canProtocol: CanProtocolImp = DbcGridReader(ExampleExcelPath1).readProtocol()

// 又或者转换指定 sheet 为 DBC
val dbc: DataBaseCanImp =  ExampleExcelPath1.getDbc(
    sheetName = "CAN1",
    dbcBaseInfo = DbcBaseInfo(
        dbcTag = "CAN1",
        version = "1.0.0",
        dbcComment = "CAN1",
        baudRate = 500
    )
)

// 你可以在这里对DBC对象做一些编辑
// 例如添加信号,添加报文,添加自定义属性等等。你可以在此基础之上编写界面,来完成DBC文件的编辑。实战案例:Compose UI 集成(Android)
smart-dbc 已在真实的 Android Compose 车载项目(HMI)中完成技术验证。以下是从该项目中提炼的完整集成模式。
项目架构总览
┌─ Android Tablet ──────────────────────────────────────────┐
│  Jetpack Compose UI                                        │
│  ┌──────────────────────┐  ┌─────────────────────────────┐ │
│  │ Screen               │  │        Page1 /   Page2  ... │ │
│  └────────┬─────────────┘  └──────────────┬──────────────┘ │
│           │  .collectAsState()            │ .update()      │
│           ▼                               ▼                │
│  ┌──────────────────────────────────────────────────────┐  │
│  │         CanViewModel (ViewModel + CanListener)       │  │
│  │   MutableStateFlow<Msg1>                             │  │
│  │   MutableStateFlow<Cmd1>                             │  │
│  └───────┬──────────────────────────────┬───────────────┘  │
│          │ onListening()                │ transmit()       │
│          ▼                              ▼                  │
│  ┌──────────────────────────────────────────────────────┐  │
│  │                    smart-dbc                         │  │
│  │   CanIo + @CanSignalBinding + DbcFileReader          │  │
│  └──────────────────────┬───────────────────────────────┘  │
│                         │                                  │
│                         ▼                                  │
│  ┌──────────────────────────────────────────────────────┐  │
│  │    McuAdapter (IMcu)  →  硬件 AIDL (xsdmapi.jar)      │  │
│  └──────────────────────────────────────────────────────┘  │
└─────────────────────────────────────────────────────────────┘
第 1 步:定义数据模型
按接收和发送拆分数据类,一个数据类严格对应 DBC 中一个 ID 的报文:
// 接收模型示例:状态1(30+ 个信号,示例省略部分)
@CanMessageBinding(dbcTag1, msg1_Id)
data class Msg1(
    @CanSignalBinding("status1")
    var status1: Int = 0,
    @CanSignalBinding("status2")
    var status2: Int = 0,
    // ... 省略其他 N 个开关量、传感器...
)

// 发送模型示例:指令
@CanMessageBinding(dbcTag1, msg2_Id)
data class Cmd1(
    @CanSignalBinding("Motor_start")
    var start: Int = 0,
    @CanSignalBinding("Motor_stop")
    var stop: Int = 0,
    // ... 省略其他代码
)注意:所有
@CanSignalBinding注解的字段必须声明为var。框架通过反射写入解码值,val字段不会报错但永远接收不到数据。
第 2 步:初始化框架
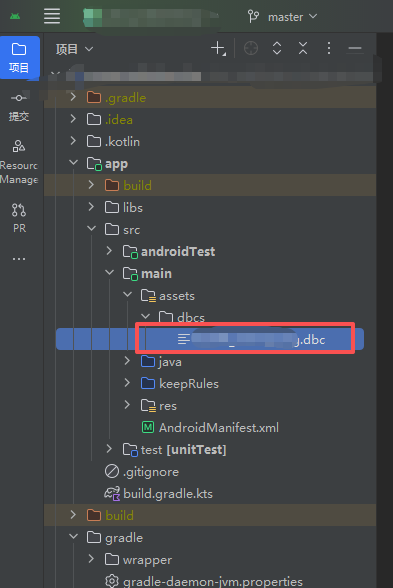
在 MainActivity 中异步初始化,DBC 文件放在 Android 的 assets/dbcs/ 目录下:
fun CanIo.initialize(context: Context) {
    // 1. 从 assets 读取 DBC 文件,自动检测编码
    val dbc = DbcFileReader({ context.assets.open(DbcPath) }).read().apply {
        dbcTag = DbcTag
    }
    dbcMap[DbcTag] = dbc

    // 2. 注册 MCU 适配器
    mcuAdapter = McuAdapter

    // 3. 绑定所有数据模型
    bind(MainCmdMsg())
    bind(SpeedCmdMsg())
    bind(RunningStatusMsg())
    // ... 省略其他绑定
}
第 3 步:实现 MCU 适配器
将硬件 SDK 的字节数据桥接到 smart-dbc 的 CanFrame:
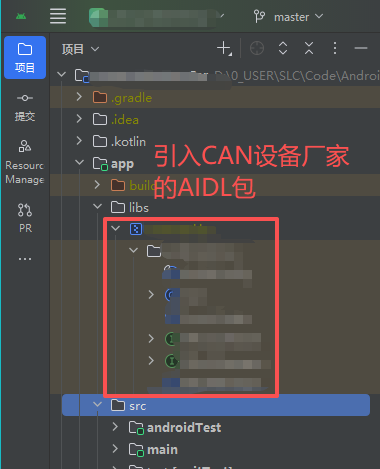
这一步骤需要引入CAN卡厂家实现的CAN通信软件包来实现,他们一般在软件包里边实现了一些最基本的CAN收发操作,但是不会给你集成CAN报文的快速编解码;如果是在你的车载大屏上,一般是他们提供一个AIDL封装的组件;如果是在Windows上,则一般是一个DLL,例如周立功和同星的二次开发DLL,如需使用本框架,还需要你自己写一层JNI来适配(或许是后续更新方向?)。
如下图所示,则是车载大屏厂家提供的AIDL工具包。
伪代码如下:
/* 伪代码 */
/* 向上,实现框架需求的 IMcu 接口;  */
object McuAdapter : CAN设备厂家的CAN监听接口, IMcu {
    val canListeners = /* 持有框架需求的CAN监听接口集合 */
    private mcu = /* 向下: 持有CAN设备厂家通过AIDL封装好的mcu组件,在内部通过该组件实现上层接口, 也被成为适配器模式 */
    // CAN设备厂家提供的硬件回调:收到 CAN 原始数据; 非常标准的适配器写法,向上实现框架已有的接口方法。
    override fun onRexxxxxx(/* CAN设备厂家提供的参数,可能是数组格式的报文,而不是对象 */) {
        // 在这里将CAN设备厂家回调的CAN报文转换为框架需求的报文格式


        // 向下:使用第三方组件实现真正的方法。
        // 解码
        CanIo.decodeCanFrame(canFrame)
        // 通知所有已注册的 CanListener
        canListeners.values.forEach { it.onListening(canFrame) }
    }
    /* 实现注册接口; 非常标准的适配器写法,向上实现框架已有的接口方法。 */
    override fun register(canListener: CanListener) {
        // 向下:使用第三方组件实现真正的方法。
        mcu.NativeRexxxxxx(canListener)
    }

    // 发送 CAN 帧到硬件
    override fun transmit(canFrame: CanFrame) {
        // 向上,传入框架产生的CAN报文

        // 向下,将CAN报文对象转换为CAN设备厂家需求的报文格式,可能是一个数组。
        mcu?.NativeSendxxxxxxxxx(intArray)
    }
}
第 4 步:CanViewModel 桥接 CAN 与 UI
ViewModel 直接实现 CanListener,通过 StateFlow 将 CAN 数据"翻译"为 Compose 可观察的状态:
/* 伪代码 */
class CanViewModel : ViewModel(), CanListener {
    // ================== 接收侧:N 个 StateFlow(每个报文一个) ==================
    // 非常标准的 一个 ViewModel + StateFlow 的写法,你在网上可以找到大量这样写法的代码
    private val mMsg1 = MutableStateFlow(Msg1())
    val msg1: StateFlow<Msg1> = mMsg1
    private val mMsg2 = MutableStateFlow(Msg2())
    val msg2: StateFlow<Msg2> = mMsg2
    // ... 省略其他 StateFlow ...
    // ================== 发送侧:N 个 StateFlow ==================
    val cmd1= MutableStateFlow(Cmd1())
    val Cmd2   = MutableStateFlow(Cmd2())
    // ... 省略其他 StateFlow ...
    // smart-dbc 解码后回调此方法(运行在 IO 线程)(最终会注册给CAN设备厂家提供的监听函数中)
    override fun onListening(canFrame: CanFrame) {
        when (canFrame.msgId) {
            MsgId1 ->
                msg1.update { CanIo.getModel<Msg1>()!!.copy() }
            MsgId2 ->
                msg2.update { CanIo.getModel<Msg2>()!!.copy() }
            // ... 匹配其他 msgId
        }
    }
    // 周期性发送(100ms 间隔),UI 只需更新 StateFlow,循环自动取最新值
    fun start() {
        // ... 省略
        job = viewModelScope.launch(Dispatchers.IO) {
            while (isActive) {
                CanIo.transmit(Command1MsgId, cmd1.value)
                CanIo.transmit(Command2MsgId, Cmd2.value)
                // ... 省略
                delay(100.milliseconds)
            }
        }
    }
    // 取消报文周期发送
    fun stop() {
        // ... 省略
    }
}
关键设计:
.copy()深拷贝:CanIo.getModel()返回框架内部的数据类对象,使用Kotlin数据类自带的.copy()生成独立副本供UI消费,避免多线程竞争StateFlow.update {}:使用CAS保证原子性,安全跨线程- 周期性发送:
UI修改mainCmd的字段值,后台循环自动以固定频率编码并发送,解耦UI交互与CAN总线时序
第 5 步:Compose UI 消费
任何 Composable 函数通过 .collectAsState() 即可消费实时 CAN 数据:
/* 伪代码  */
@Composable
fun StatusScreen(can: CanViewModel) {
     // 从 ViewModel 收集 CAN 实时状态
    val runningStatus by can.msg1.collectAsState()
    val motorFault by can.fault.collectAsState()
    // 状态指示灯:绿色=1(到位),灰色=0(未到位)
    SwitchShow("xxxx",  runningStatus.status1 == 1)
    SwitchShow("xxxx", runningStatus.status2 == 1)

    // 如果有double类型的物理值,框架将自动处理摩托罗拉格式和英特尔格式,以及精度偏移量。消费值的时候直接使用即可,完全屏蔽解析过程。
    Panel("xxxx", runningStatus.seepd)
    // 故障码:非 0 即故障
    if (motorFault.faultCode1 != 0) FaultShow(motorFault)
}
@Composable
fun CmdScreen(can: CanViewModel) {
    // 从 ViewModel 收集 CAN 实时状态
    val cmd1 by can.cmd1.collectAsState()
    // 用户按下按钮 → 更新 StateFlow → 后台循环自动发送
    BtnItem("启动", onPress = {
        can.cmd1.update(cmd1.copy(
            start = 1,
        ))
    })
}
第 6 步:MainActivity 启动与销毁
部分代码如下
class MainActivity : ComponentActivity() {
    override fun onCreate(savedInstanceState: Bundle?) {
        super.onCreate(savedInstanceState)
        // 在 IO 线程初始化 CAN
        lifecycleScope.launch(Dispatchers.IO) {
            // 初始化
            CanIo.initialize(this@MainActivity)
            // 注册监听
            CanIo.register(canViewModel)
            // 启动发送循环
            canViewModel.startPeriodicSend()
        }
        setContent { /* 省略 */ }
    }
    override fun onDestroy() {
        // 清理所有监听器
        CanIo.unRegisterAll()
        // 取消报文周期发送
        canViewModel.stop()
        super.onDestroy()
    }
}
ZCANPRO 仿真
通过 ZCANPRO 仿真发送报文, 车载大屏展示数据
如下图所示,在ZCANPRO 中导入一个dbc文件,该dbc文件也是通过基于本框架实现的DBC转换器用excel协议表转换而来。
使用ZCANPRO 模拟发送报文。
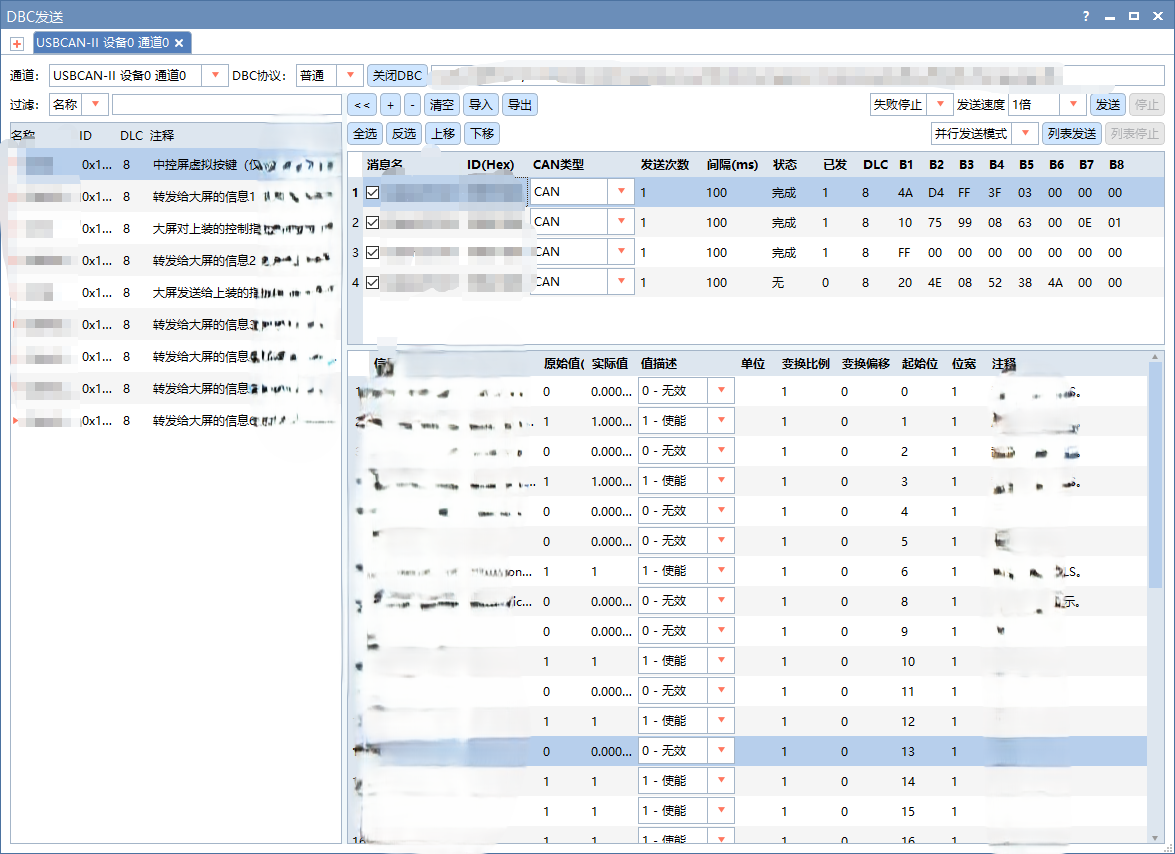
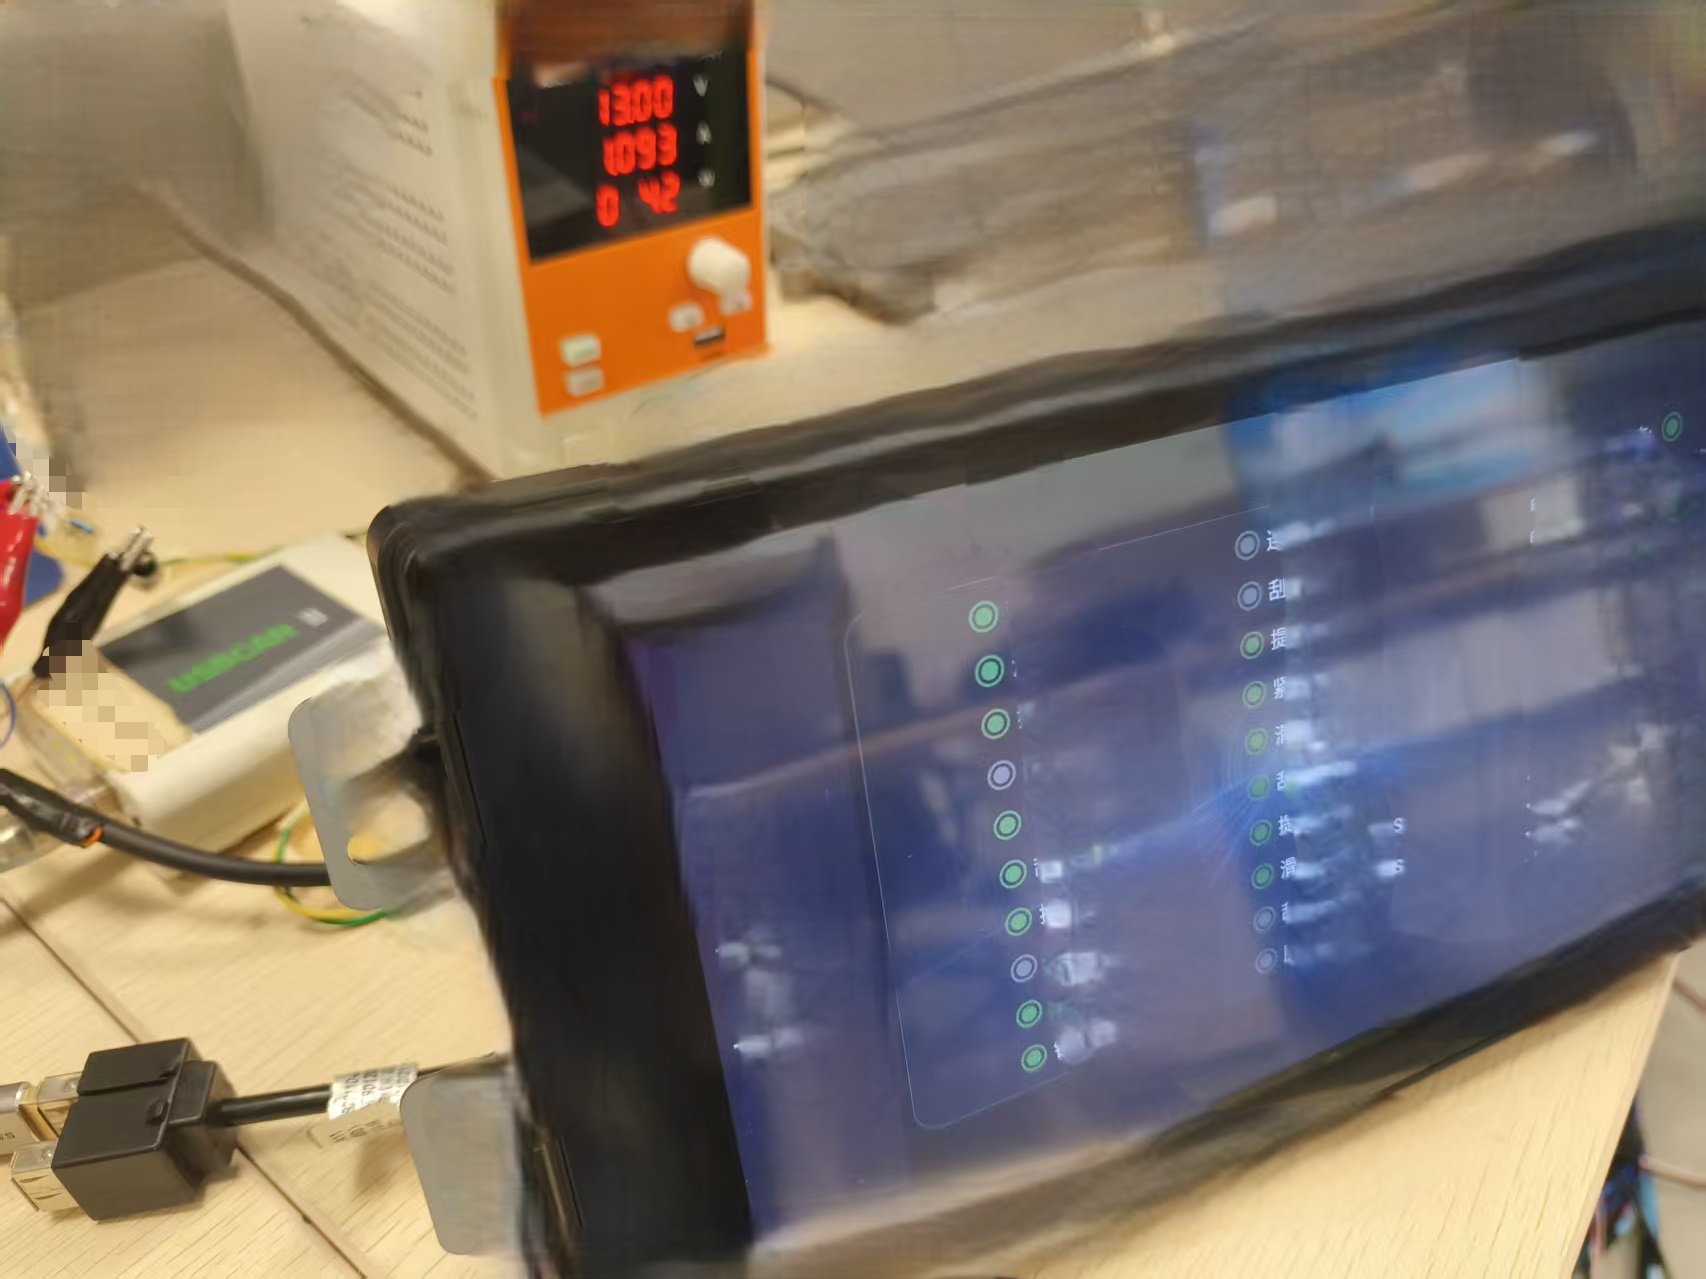
在设备端,我们连接好模拟电源,CAN卡,车载大屏,以及USB的调试端口。如下图所示,界面成功按照ZCANPRO 中的报文进行了显示,验证无误。
通过车载大屏按键发送报文, ZCANPRO 模拟接收
在车载大屏上,我们按下按键,则模拟发送报文。
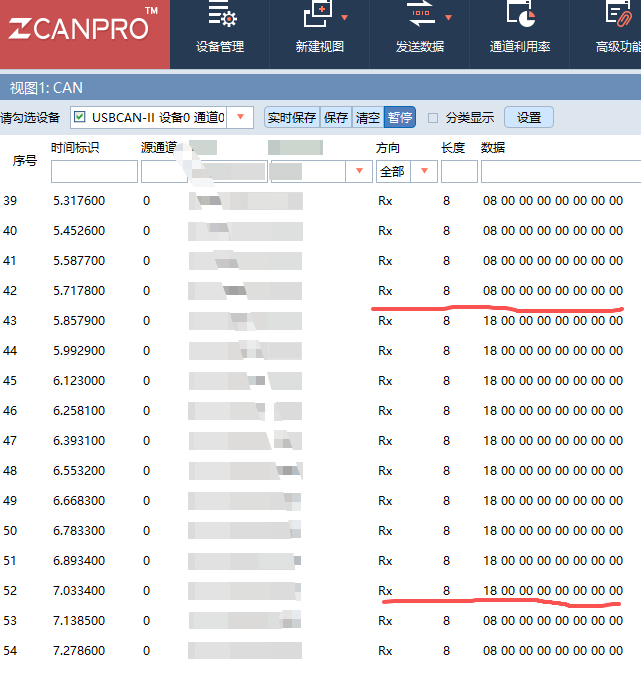
如下图ZCANPRO的仿真面板所示,按下按键之后,相关报文自动变为1,松开后,报文则自动变为0 。
功能特性
- ✅ 完整的
DBC关键字解析:VERSION、BU_、BO_、SG_、CM_、VAL_、BA_DEF_、BA_DEF_DEF_、BA_、BO_TX_BU_ - ✅ 自动检测文件编码(
GBK/UTF-8),避免打开文件时乱码(TSMaster使用utf-8编码,CANoe使用GBK编码, 他们互相打开编辑时会乱码) - ✅ 支持
Intel、Motorola MSB、Motorola LSB三种字节序 - ✅ 支持
Standard (11-bit)和 Extended (29-bit) CAN ID - ✅ 支持
CAN FD帧 - ✅ 自定义 DBC 属性读写和创建(五种值类型:INT / FLOAT / STRING / ENUM / HEX)
- ✅
Excel表格导入DBC协议定义(通过smart-grid) - ✅ 完全解耦CAN通信层和应用层,任何CAN通信协议的变化都不需要修改应用层代码,每层各自独立更新,互不影响。更新CAN通信协议,只需要重新导入DBC文件即可。
- ✅ 注解驱动的数据模型绑定(
@CanBinding/@DbcBinding) - ✅
Kotlin只读/可变接口分离,遵循Kotlin设计哲学 - ✅ 安全的文件写入(自动生成不重名文件,避免覆盖)
版本更新
V1.0.11 (2026.7.20)
- 优化:将软件包发布从
Github Packages改为了maven central,现在可以更方便的添加依赖了。新增了更多kotlin风格的API
V1.0.10 (2026.7.3)
- 优化:将部分语法改成
kotlin风格, 使用默认参数, 并将函数参数放最后一个位置。
V1.0.9 (2026.7.2)
- 新增:适配了
Excel协议转换为DBC文件的功能
v1.0.7 (2026-6-25)
- 在安卓的
Compose UI上完成了技术验证 - 修复了诸多
BUG
v1.0.0(2026-06-16)
- 新增:完整的
DBC文件解析与生成 - 新增:
CAN报文编解码(Intel/Motorola字节序) - 新增:注解驱动的数据模型绑定框架
- 新增:自定义
DBC属性支持 - 新增:
CAN FD帧支持 - 首次正式发布
常见问题(FAQ)
Q: DBC 文件中文注释乱码?
A: 读取器内置了自动编码检测(通过 juniversalchardet),会自适应 GBK 或 UTF-8 编码。如果仍有问题,请确认 DBC 源文件的实际编码。
Q: 支持哪些 DBC 版本?
A: 支持标准 DBC 格式,涵盖 VERSION ""、BU_:、BO_、SG_、CM_、VAL_、BA_DEF_、BA_DEF_DEF_、BA_、BO_TX_BU_ 等全部常用关键字。
Q: Motorola 格式的信号值不对?
A: 请确认 DBC 中信号的字节序定义是否正确(Motorola 为 0,Intel 为 1)。框架内部已实现 Motorola 的 zigzag 位布局解析。
版权与许可
本项目基于 Apache License 2.0 开源,详见 LICENSE 文件。
作者及项目地址
- 诚(
shilic): https://github.com/shilic - 邮箱:985478238@qq.com
- 项目地址:https://github.com/shilic/smart-dbc
贡献指南
欢迎提交 Issue 和 Pull Request。
- 报告 Bug:请在 Issue 中附上 DBC 文件片段、CAN报文和复现步骤
- 功能建议:欢迎在 Issue 中描述使用场景
- 代码贡献:请先开 Issue 讨论方案,再提交 PR